机器人检修及大修为了使机器人能够长期保持较高的性能,必须进行维修检查,此工作在日常及定期维护保养时进行。必须以每工作30,000小时或每6年之中较短的时间为周期进行大修。检修周期是按点焊作业为基础制定。装卸作业等使用频率较高的作业建议按照约1/2的周期实施检修及大修。检修和调整方法不明时,请联系本公司服务部门。机器人检修及大修为了使机器人能够长期保持较高的性能,必须进行维修检查,此工作在日常及定期维护保养时进行。必须以每工作30,000小时或每6年之中较短的时间为周期进行大修。检修周期是按点焊作业为基础制定。装卸作业等使用频率较高的作业建议按照约1/2的周期实施检修及大修。检修和调整方法不明时,请联系本公司服务部门。钢筋加工辅助机器人支持钢筋 BIM 集约化加工基地运行。成都地铁钢筋加工辅助机器人厂
配备远程监控功能的钢筋加工辅助机器人,让管理人员能够实现对钢筋加工过程的异地管理,提升了项目管理的灵活性。管理人员通过手机或电脑登录远程监控平台,可实时查看机器人的加工进度、加工数量、设备运行状态等信息,即使不在施工现场,也能掌握钢筋加工情况。当机器人出现故障或加工参数异常时,平台会立即向管理人员发送预警信息,管理人员可远程指导现场操作员进行处理,或安排维修人员及时到场。在某跨区域建设项目中,项目总部位于城市中心,而施工现场在郊区,管理人员通过远程监控平台,实时监控3台钢筋加工辅助机器人的运行情况,每天通过平台查看加工报表,及时调整加工计划。一次,其中1台机器人出现加工精度偏差,管理人员通过平台远程查看了机器人的运行数据,发现是刀具磨损导致,立即通知现场更换刀具,避免了大量不合格钢筋的产生,大幅提升了项目管理效率。成都地铁钢筋加工辅助机器人厂钢筋加工辅助机器人全程一人即可操作,简化人力配置。
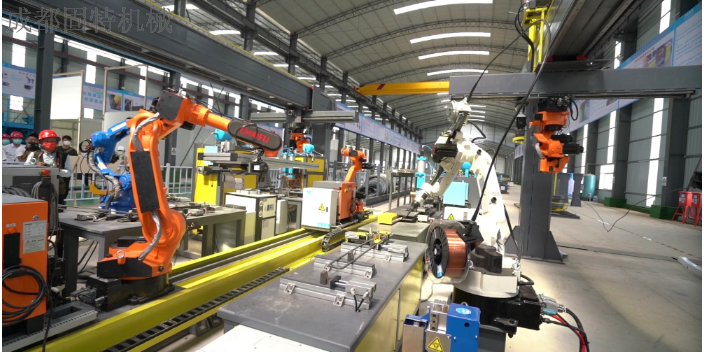
固特钢筋加工辅助机器人在钢筋网片加工领域展现出良好的适配性。钢筋网片广泛应用于楼板、墙板和路面等结构部位,其加工需要大量重复性的切断和焊接作业。辅助机器人可以与固特的桁架焊接生产线等设备配合,完成钢筋网片的自动化加工。在钢筋网片的大批量生产中,辅助机器人能够保持稳定的加工节拍和焊接质量,有效提高网片生产的效率和产品一致性。固特钢筋加工辅助机器人在钢筋网片加工领域展现出良好的适配性。钢筋网片广泛应用于楼板、墙板和路面等结构部位,其加工需要大量重复性的切断和焊接作业。辅助机器人可以与固特的桁架焊接生产线等设备配合,完成钢筋网片的自动化加工。在钢筋网片的大批量生产中,辅助机器人能够保持稳定的加工节拍和焊接质量,有效提高网片生产的效率和产品一致性。
固特钢筋加工辅助机器人面对高温、严寒等恶劣施工环境,依然能够保持稳定的作业性能。在夏季高温施工时,人工加工钢筋容易因疲劳和不适导致效率下降和质量波动;在冬季严寒条件下,工人操作灵活性和持续性同样受到影响。而辅助机器人采用工业级的设计标准和防护措施,不受环境温度变化的影响,能够在各类气候条件下保持一致的加工精度和生产效率。这一特性使辅助机器人特别适用于工期紧张、需要抢工期的工程项目,以及气候条件较为严苛的施工区域。钢筋加工辅助机器人适配小型钢筋机械配套加工使用。
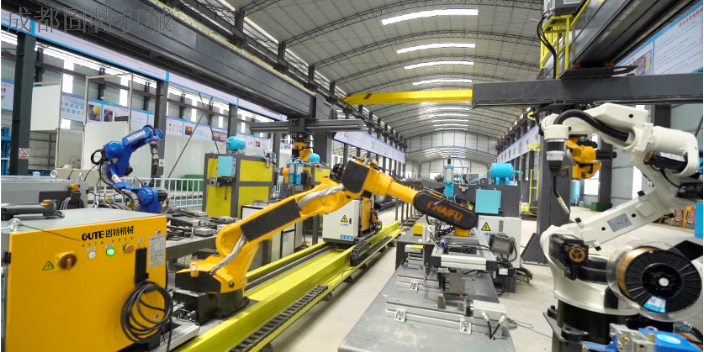
钢筋笼实际转速为检测系统,检测到的钢筋笼实际转速。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)钢筋笼理。综合以上信息:保证钢筋笼的实际转速低于理论转速自动焊接才能跟上钢筋笼的转速。当钢筋笼不能正常卡住主筋时,请合理调节距离补偿。论转速为系统根据用户输入参数计算出来的理论速度。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)“单主筋”与“双主筋”的切换可以实现单双主筋的分别控制钢筋笼实际转速为检测系统,检测到的钢筋笼实际转速。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)钢筋笼理。综合以上信息:保证钢筋笼的实际转速低于理论转速自动焊接才能跟上钢筋笼的转速。当钢筋笼不能正常卡住主筋时,请合理调节距离补偿。论转速为系统根据用户输入参数计算出来的理论速度。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)“单主筋”与“双主筋”的切换可以实现单双主筋的分别控制钢筋加工辅助机器人支持桁架焊接生产线协同加工。成都大型钢筋加工辅助机器人厂家
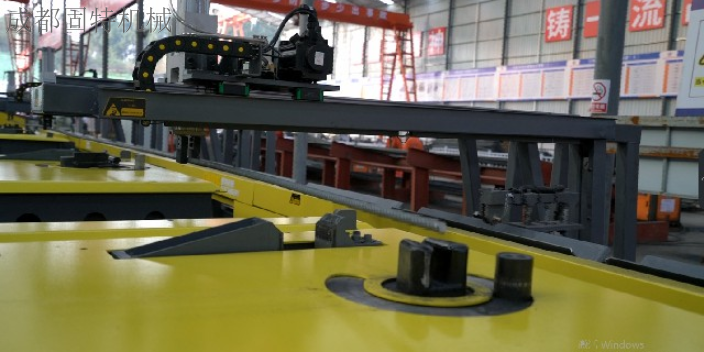
钢筋加工辅助机器人提升钢筋加工产品精度与合格率。成都地铁钢筋加工辅助机器人厂
进行调整、操作、保全等作业时的安全注意事项1)作业人员须穿戴工作服、安全帽、安全鞋等。2)投入电源时,请确认机器人的动作范围内没有作业人员。3)必须切断电源后,方可进入机器人的动作范围内进行作业。4)有时,检修、维修保养等作业必须在通电状态下进行。此时,应2人1组进行作业。机器人电控结构包括:伺服系统、控制系统、主控制部分、示教系统与动力通信电缆等。进行调整、操作、保全等作业时的安全注意事项1)作业人员须穿戴工作服、安全帽、安全鞋等。2)投入电源时,请确认机器人的动作范围内没有作业人员。3)必须切断电源后,方可进入机器人的动作范围内进行作业。4)有时,检修、维修保养等作业必须在通电状态下进行。此时,应2人1组进行作业。机器人电控结构包括:伺服系统、控制系统、主控制部分、示教系统与动力通信电缆等。成都地铁钢筋加工辅助机器人厂
成都固特机械有限责任公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。